



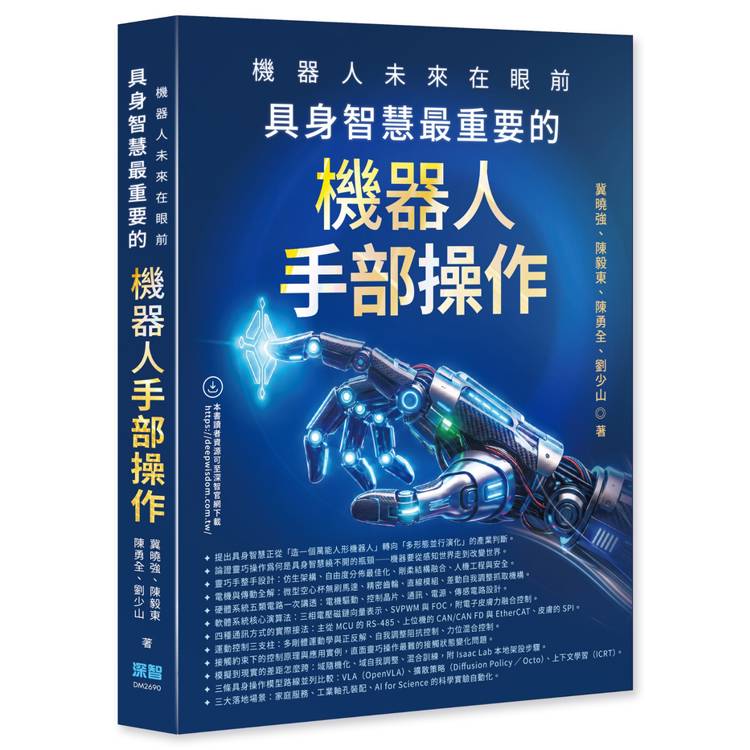
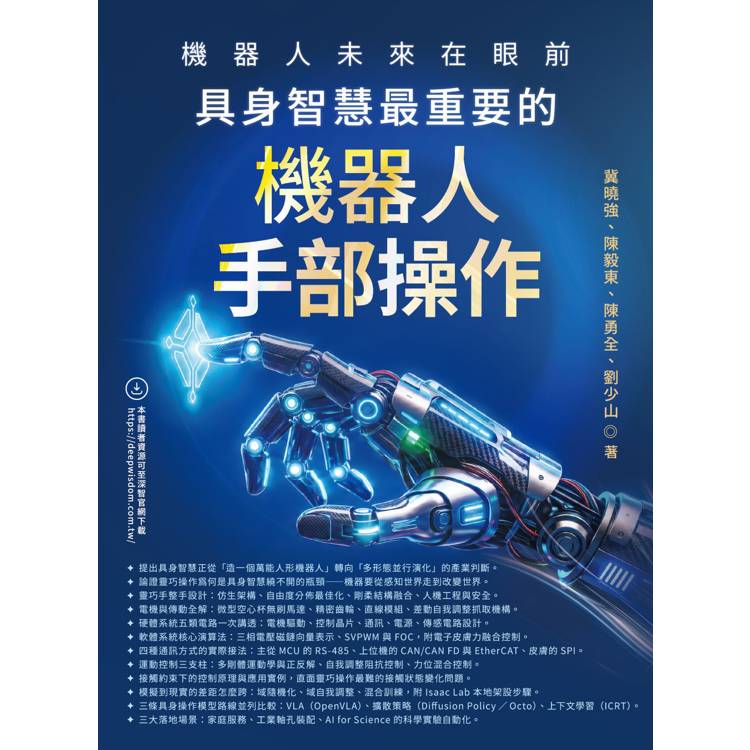
機器人未來在眼前 - 具身智慧最重要的機器人手部操作
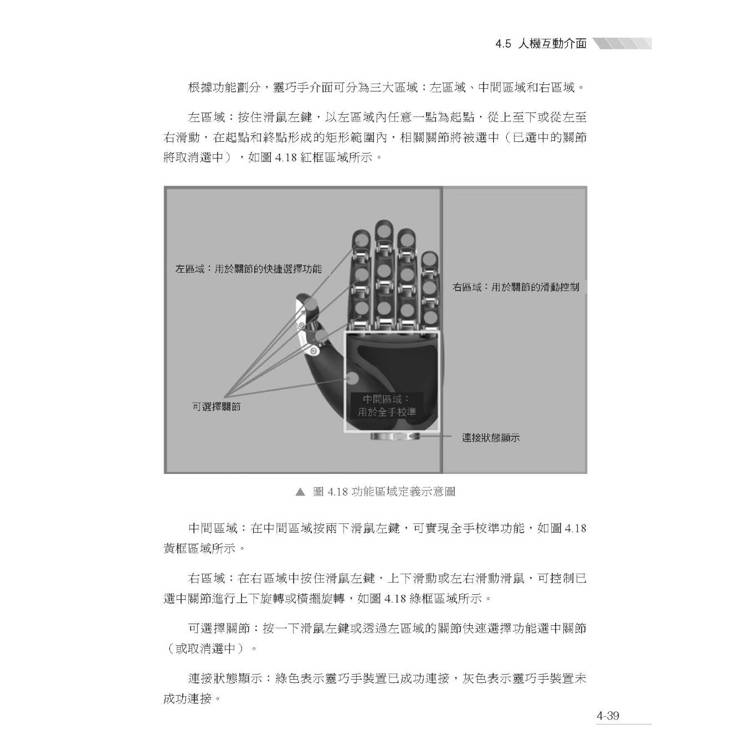
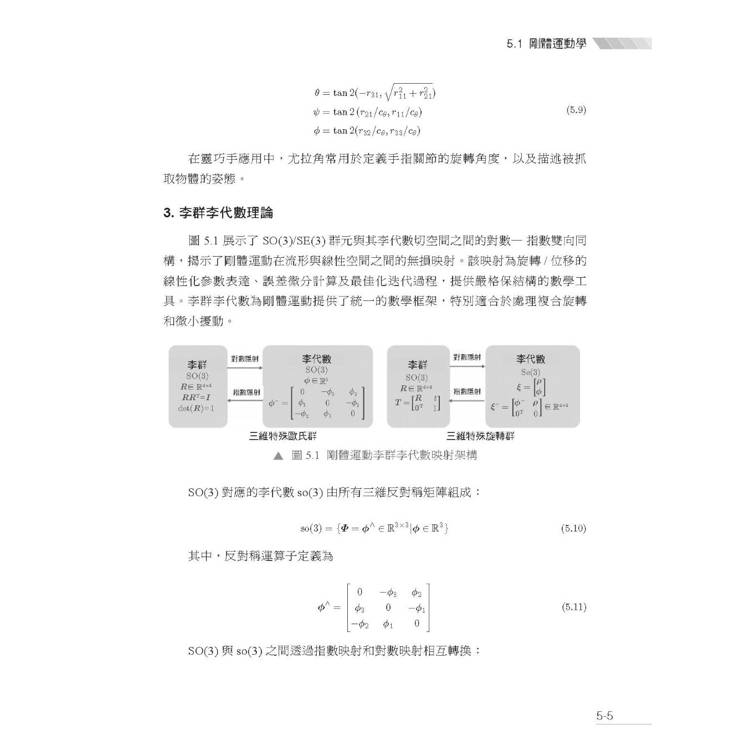
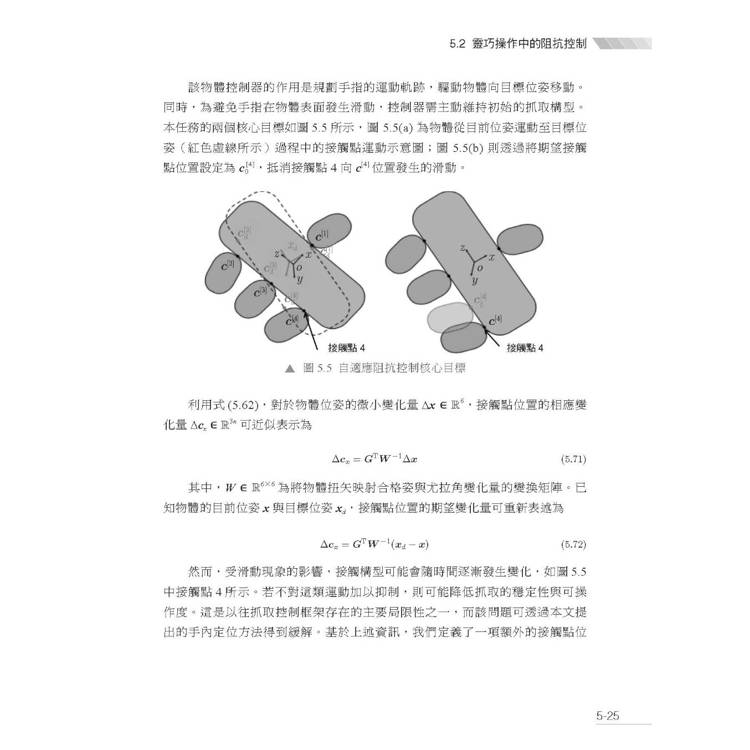
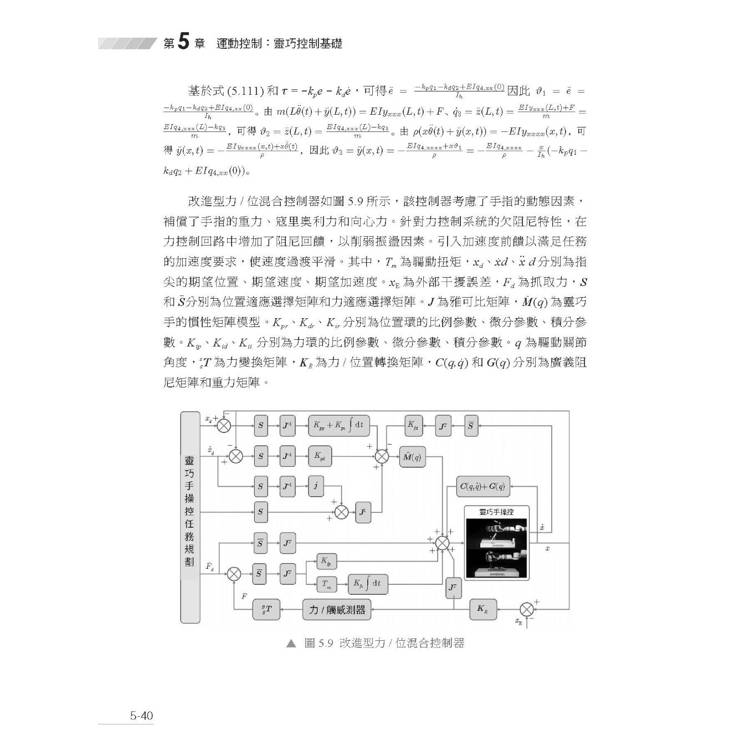
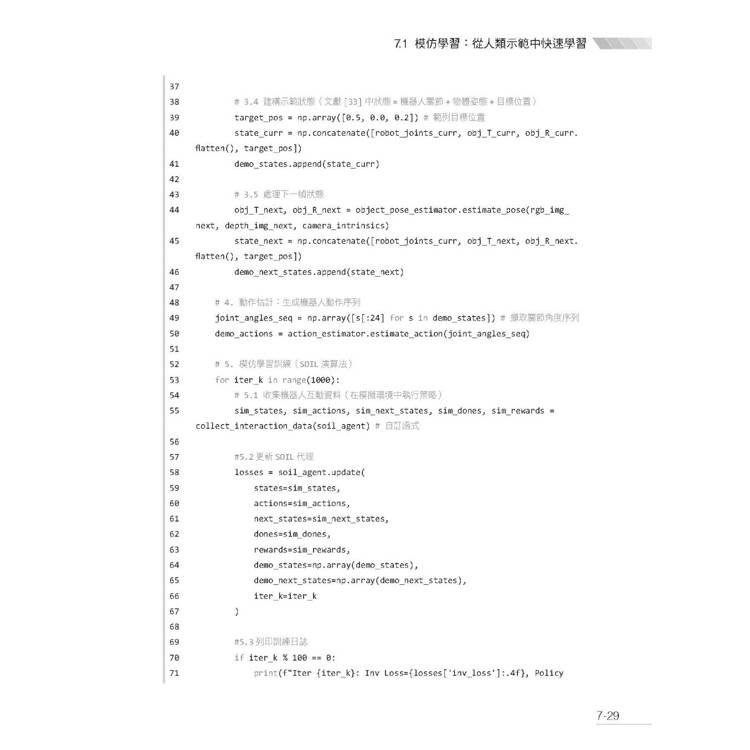
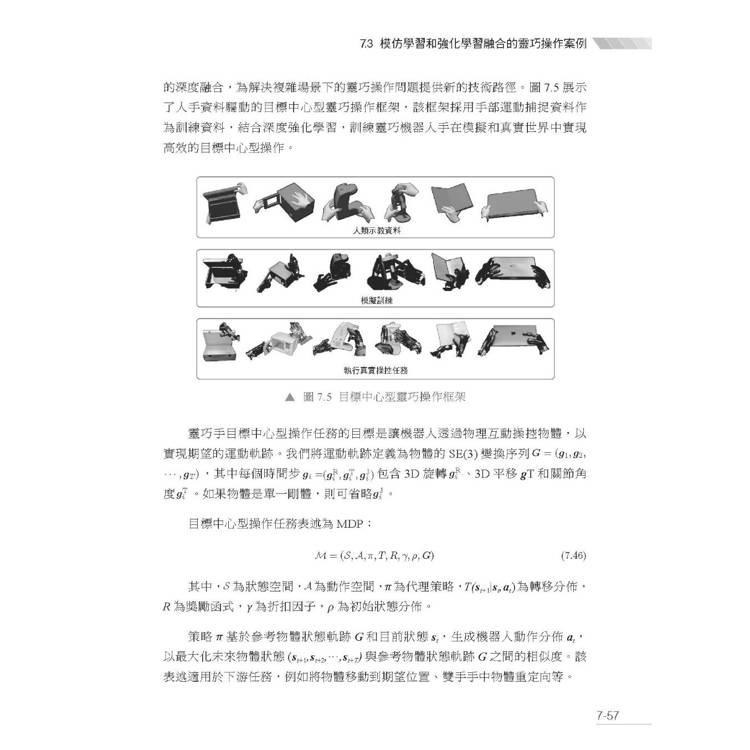


-
 預計最高可得金幣30點
?
可100%折抵
活動加倍另計 -
HAPPY GO享100累1點 4點抵1元 折抵無上限
-
分類:追蹤? 追蹤分類後,您會在第一時間收到分類新品通知。
- 作者: 冀曉強、陳毅東、陳勇全、劉少山 追蹤 ? 追蹤作者後,您會在第一時間收到作者新書通知。
- 出版社: 深智數位 追蹤 ? 追蹤出版社後,您會在第一時間收到出版社新書通知。
- 出版日:2026/11/19
活動訊息
金石堂閱讀週年慶第二波

第48次中小學生讀物選介

內容簡介
https://youtu.be/FTcTTRejatQ
【書籍簡介】
.提出具身智慧正從「造一個萬能人形機器人」轉向「多形態並行演化」的產業判斷。
.論證靈巧操作為何是具身智慧繞不開的瓶頸——機器要從感知世界走到改變世界。
.靈巧手整手設計:仿生架構、自由度分佈最佳化、剛柔結構融合、人機工程與安全。
.電機與傳動全解:微型空心杯無刷馬達、精密齒輪、直線模組、差動自我調整抓取機構。
.硬體系統五類電路一次講透:電機驅動、控制晶片、通訊、電源、傳感電路設計。
.軟體系統核心演算法:三相電壓磁鏈向量表示、SVPWM 與 FOC,附電子皮膚力融合控制。
.四種通訊方式的實際接法:主從 MCU 的 RS-485、上位機的 CAN/CAN FD 與 EtherCAT、皮膚的 SPI。
.運動控制三支柱:多剛體運動學與正反解、自我調整阻抗控制、力位混合控制。
.接觸約束下的控制原理與應用實例,直面靈巧操作最難的接觸狀態變化問題。
.模擬到現實的差距怎麼跨:域隨機化、域自我調整、混合訓練,附 Isaac Lab 本地架設步驟。
.三條具身操作模型路線並列比較:VLA(OpenVLA)、擴散策略(Diffusion Policy╱Octo)、上下文學習(ICRT)。
.三大落地場景:家庭服務、工業軸孔裝配、AI for Science 的科學實驗自動化。
【書籍簡介】
.提出具身智慧正從「造一個萬能人形機器人」轉向「多形態並行演化」的產業判斷。
.論證靈巧操作為何是具身智慧繞不開的瓶頸——機器要從感知世界走到改變世界。
.靈巧手整手設計:仿生架構、自由度分佈最佳化、剛柔結構融合、人機工程與安全。
.電機與傳動全解:微型空心杯無刷馬達、精密齒輪、直線模組、差動自我調整抓取機構。
.硬體系統五類電路一次講透:電機驅動、控制晶片、通訊、電源、傳感電路設計。
.軟體系統核心演算法:三相電壓磁鏈向量表示、SVPWM 與 FOC,附電子皮膚力融合控制。
.四種通訊方式的實際接法:主從 MCU 的 RS-485、上位機的 CAN/CAN FD 與 EtherCAT、皮膚的 SPI。
.運動控制三支柱:多剛體運動學與正反解、自我調整阻抗控制、力位混合控制。
.接觸約束下的控制原理與應用實例,直面靈巧操作最難的接觸狀態變化問題。
.模擬到現實的差距怎麼跨:域隨機化、域自我調整、混合訓練,附 Isaac Lab 本地架設步驟。
.三條具身操作模型路線並列比較:VLA(OpenVLA)、擴散策略(Diffusion Policy╱Octo)、上下文學習(ICRT)。
.三大落地場景:家庭服務、工業軸孔裝配、AI for Science 的科學實驗自動化。
目錄
第1 章 具身智慧:連接人工智慧與物理世界
1.1 具身智慧的前景與應用
1.1.1 具身智慧的理論基礎與學科融合
1.1.2 具身智慧的應用場景
1.1.3 具身智慧面臨的挑戰
1.2 靈巧操作在具身智慧領域的地位與挑戰
1.2.1 靈巧操作在具身智慧領域的地位
1.2.2 靈巧操作面臨的挑戰
1.3 本書研究框架與內容概覽
第2 章 靈巧手結構
2.1 靈巧手整手設計
2.1.1 整體架構與仿生學設計理念
2.1.2 自由度設計與分佈最佳化
2.1.3 驅動方式的技術演進與創新
2.1.4 剛性與柔性結構設計的融合創新
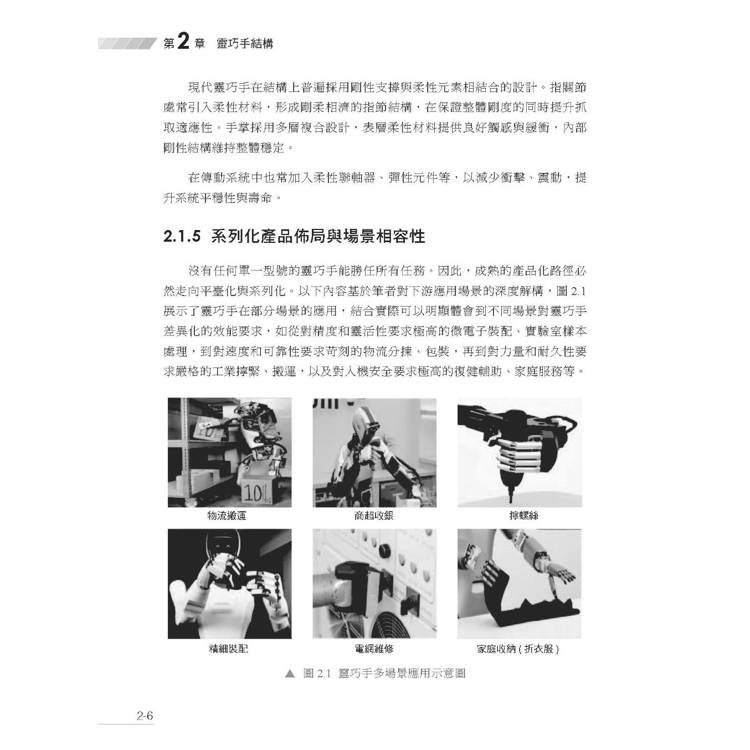
2.1.5 系列化產品佈局與場景相容性
2.1.6 人機工程與安全性設計
2.2 靈巧手馬達設計
2.2.1 微型空心杯無刷直流馬達技術的特點
2.2.2 馬達產品系列化與訂製化設計
2.2.3 可靠性設計與耐久性測試
2.3 靈巧手傳動組件設計
2.3.1 精密齒輪傳動技術
2.3.2 直線傳動模組創新設計
2.3.3 差動傳動與自適應抓取機構
2.3.4 傳動精度與回程差控制
第3 章 靈巧手硬體系統
3.1 硬體系統整體概覽
3.2 靈巧手驅動關鍵電路設計
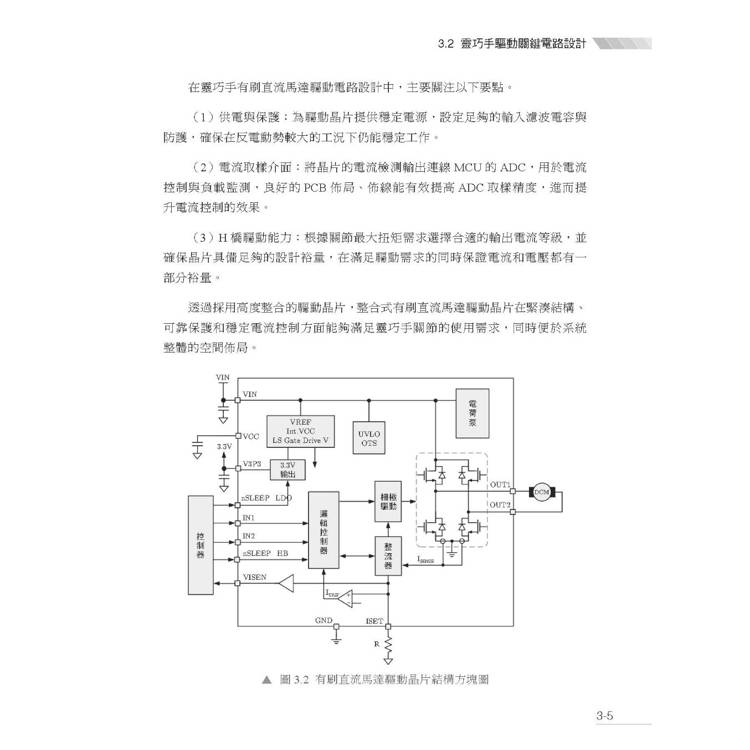
3.2.1 馬達驅動電路設計
3.2.2 馬達驅動控制晶片電路設計
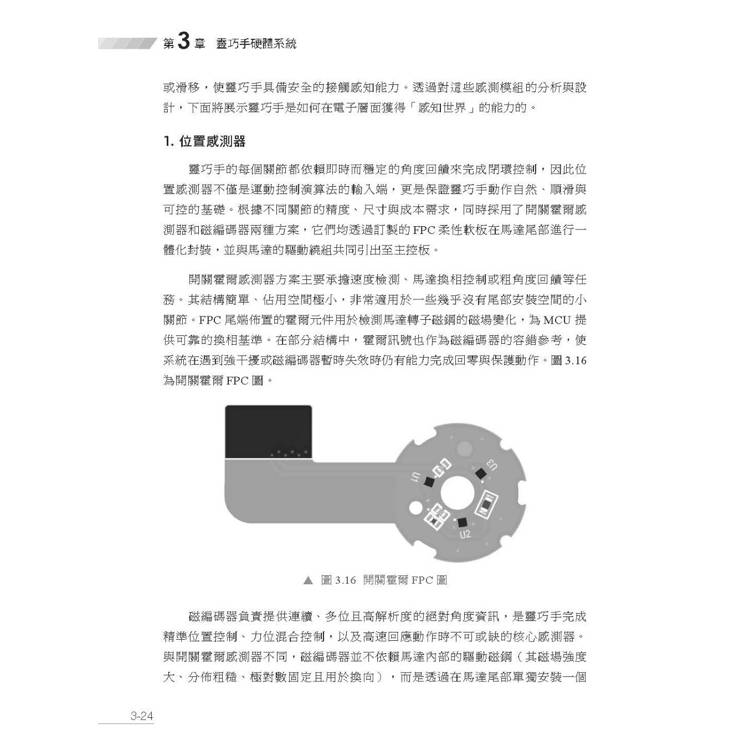
3.2.3 通訊電路設計
3.2.4 電源電路設計
3.2.5 感測電路設計
3.3 硬體系統小結
第4 章 靈巧手軟體系統
4.1 系統軟體架構
4.2 微型馬達控制策略
4.2.1 空心杯馬達
4.2.2 三相電壓的磁鏈向量表示
4.2.3 SVPWM 演算法
4.2.4 FOC 演算法
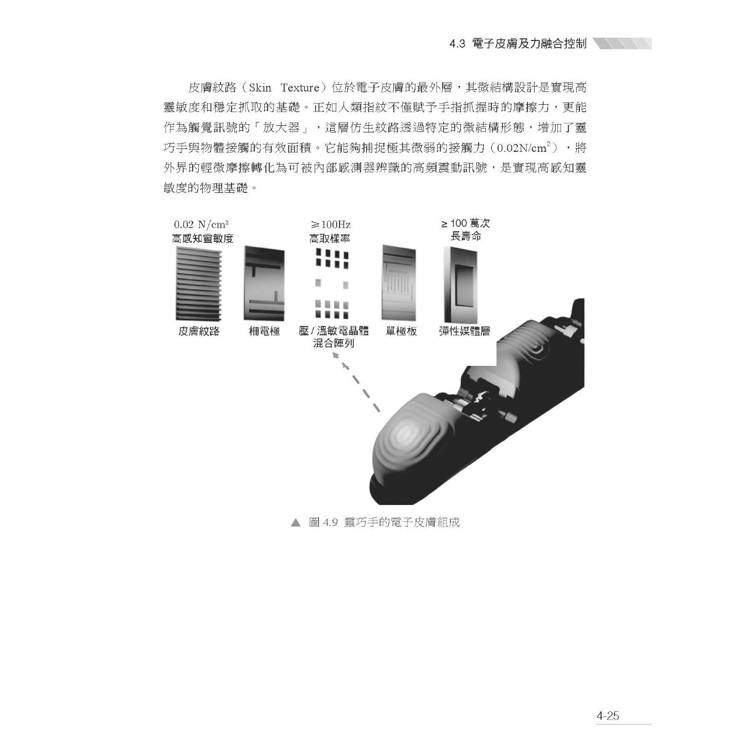
4.3 電子皮膚及力融合控制
4.4 靈巧手系統通訊
4.4.1 靈巧手主、從 MCU 間的 RS-485 通訊方式
4.4.2 靈巧手與上位機的 CAN、CAN FD 通訊方式
4.4.3 靈巧手與上位機的 EtherCAT 通訊方式
4.4.4 基於 SPI 實現靈巧手與電子皮膚的通訊方式
4.5 人機互動介面
4.5.1 關節選擇功能
4.5.2 全手校準功能
4.5.3 關節速度和電流的設定功能
4.5.4 指尖皮膚感測器資料互動功能
第5 章 運動控制:靈巧控制基礎
5.1 剛體運動學
5.1.1 多剛體運動學建模
5.1.2 正反運動學
5.1.3 靈巧手抓取運動學
5.2 靈巧操作中的阻抗控制
5.2.1 原理概述
5.2.2 靈巧手自適應阻抗控制應用
5.2.3 小結
5.3 靈巧手力位混合控制
5.3.1 力位混合控制的基本原理
5.3.2 靈巧手力位混合控制應用實例
5.3.3 小結
5.4 接觸約束下的靈巧手控制
5.4.1 靈巧手接觸約束控制的基本原理
5.4.2 接觸約束下的靈巧手運動控制應用實例
5.4.3 小結
第6 章 模擬與訓練環境:通往現實的試驗場
6.1 模擬環境
6.1.1 模擬平臺介紹
6.1.2 靈巧手模擬平臺的選型
6.2 靈巧手操作從模擬到現實的挑戰
6.2.1 模擬到現實差距的系統性來源
6.2.2 域隨機化:以多樣性對抗不確定性
6.2.3 域自適應與系統辨識方法
6.2.4 模擬與真實結合的混合訓練範式
6.3 資料集與基準測試:衡量靈巧操作能力的標準
6.3.1 靈巧操作資料集的發展脈絡
6.3.2 DexMimicGen:自動化模仿資料生成
6.3.3 靈巧操作基準的設計原則
6.3.4 建構完整的資料集硬體與平臺系統
6.4 靈巧手模擬實踐:本機架設 Isaac Lab 訓練環境
6.4.1 前置準備
6.4.2 系統要求
6.4.3 Isaac Lab 安裝步驟
6.4.4 執行 Isaac Lab 靈巧手強化學習 Demo
6.4.5 常見問題排除
第7 章 模仿學習與強化學習:高效取得操作技能
7.1 模仿學習:從人類示範中快速學習
7.1.1 模仿學習的基本原理與方法
7.1.2 模仿學習的實現方法
7.1.3 模仿學習在靈巧操作中的應用
7.1.4 小結
7.2 強化學習在靈巧操作中的應用
7.2.1 強化學習原理與求解方法
7.2.2 靈巧操作的強化學習方法
7.2.3 小結
7.3 模仿學習和強化學習融合的靈巧操作案例
第8 章 具身智慧靈巧操作模型
8.1 具身智慧靈巧操作基礎模型整理
8.2 基於 Transformer 的 VLA 路線
8.2.1 模型架構:從感知與語言到動作的統一 Transformer
8.2.2 資料來源:真實機器人多工軌跡 + 網際網路級圖文語料
8.2.3 如何訓練:多工行為複製與多源聯合最佳化
8.2.4 如何推理:閉環控制、語義泛化與安全約束
8.2.5 OpenVLA
8.3 以 Diffusion Policy 和 Octo 為代表的擴散式策略網路
8.3.1 為什麼用「擴散」來做靈巧操作策略
8.3.2 Diffusion Policy:靈巧操作導向的「局部」擴散策略
8.3.3 Octo:大規模多模態Transformer + 擴散動作頭的「通用策略」
8.3.4 程式實現與執行方法
8.3.5 擴散策略路線在靈巧操作中的位置
8.4 基於上下文學習的具身智慧靈巧操作模型
8.4.1 為什麼靈巧操作需要「上下文學習」這種新範式
8.4.2 ICRT 解決的核心問題:機器人的「語境適應」難題
8.4.3 資料從哪裡來?大規模多工示範+ 人工擷取的多工場景
8.4.4 模型長什麼樣?多模態編碼 + Transformer 下一個 token 預測
8.4.5 怎麼訓練?長上下文視窗、跨軌跡拼接,以及「只對回答計算loss」
8.4.6 推理是怎麼跑的
8.4.7 它到底表現如何?在未見任務上領先 Octo 和 OpenVLA
8.4.8 這些設計對靈巧操作表示什麼
8.4.9 程式實現與執行方法
8.4.10 技術路線之爭:用Transformer 還是Linear Attention
8.4.11 ICL 正在把「靈巧操作」從「硬體問題」變成「 世界模型問題」
8.5 小結
第9 章 靈巧操作應用
9.1 家庭服務場景下的靈巧操作
9.1.1 家庭環境感知與場景建模
9.1.2 家庭任務決策與動作規劃
9.1.3 抓取執行時的力控回饋閉環機制
9.2 靈巧操作工業場景應用
9.2.1 工業應用場景概述
9.2.2 典型工業裝配應用:軸孔裝配
9.3 EAI for Science
9.3.1 AI for Science 的現狀
9.3.2 科學實驗導向的具身靈巧操作應用方案
參考文獻
1.1 具身智慧的前景與應用
1.1.1 具身智慧的理論基礎與學科融合
1.1.2 具身智慧的應用場景
1.1.3 具身智慧面臨的挑戰
1.2 靈巧操作在具身智慧領域的地位與挑戰
1.2.1 靈巧操作在具身智慧領域的地位
1.2.2 靈巧操作面臨的挑戰
1.3 本書研究框架與內容概覽
第2 章 靈巧手結構
2.1 靈巧手整手設計
2.1.1 整體架構與仿生學設計理念
2.1.2 自由度設計與分佈最佳化
2.1.3 驅動方式的技術演進與創新
2.1.4 剛性與柔性結構設計的融合創新
2.1.5 系列化產品佈局與場景相容性
2.1.6 人機工程與安全性設計
2.2 靈巧手馬達設計
2.2.1 微型空心杯無刷直流馬達技術的特點
2.2.2 馬達產品系列化與訂製化設計
2.2.3 可靠性設計與耐久性測試
2.3 靈巧手傳動組件設計
2.3.1 精密齒輪傳動技術
2.3.2 直線傳動模組創新設計
2.3.3 差動傳動與自適應抓取機構
2.3.4 傳動精度與回程差控制
第3 章 靈巧手硬體系統
3.1 硬體系統整體概覽
3.2 靈巧手驅動關鍵電路設計
3.2.1 馬達驅動電路設計
3.2.2 馬達驅動控制晶片電路設計
3.2.3 通訊電路設計
3.2.4 電源電路設計
3.2.5 感測電路設計
3.3 硬體系統小結
第4 章 靈巧手軟體系統
4.1 系統軟體架構
4.2 微型馬達控制策略
4.2.1 空心杯馬達
4.2.2 三相電壓的磁鏈向量表示
4.2.3 SVPWM 演算法
4.2.4 FOC 演算法
4.3 電子皮膚及力融合控制
4.4 靈巧手系統通訊
4.4.1 靈巧手主、從 MCU 間的 RS-485 通訊方式
4.4.2 靈巧手與上位機的 CAN、CAN FD 通訊方式
4.4.3 靈巧手與上位機的 EtherCAT 通訊方式
4.4.4 基於 SPI 實現靈巧手與電子皮膚的通訊方式
4.5 人機互動介面
4.5.1 關節選擇功能
4.5.2 全手校準功能
4.5.3 關節速度和電流的設定功能
4.5.4 指尖皮膚感測器資料互動功能
第5 章 運動控制:靈巧控制基礎
5.1 剛體運動學
5.1.1 多剛體運動學建模
5.1.2 正反運動學
5.1.3 靈巧手抓取運動學
5.2 靈巧操作中的阻抗控制
5.2.1 原理概述
5.2.2 靈巧手自適應阻抗控制應用
5.2.3 小結
5.3 靈巧手力位混合控制
5.3.1 力位混合控制的基本原理
5.3.2 靈巧手力位混合控制應用實例
5.3.3 小結
5.4 接觸約束下的靈巧手控制
5.4.1 靈巧手接觸約束控制的基本原理
5.4.2 接觸約束下的靈巧手運動控制應用實例
5.4.3 小結
第6 章 模擬與訓練環境:通往現實的試驗場
6.1 模擬環境
6.1.1 模擬平臺介紹
6.1.2 靈巧手模擬平臺的選型
6.2 靈巧手操作從模擬到現實的挑戰
6.2.1 模擬到現實差距的系統性來源
6.2.2 域隨機化:以多樣性對抗不確定性
6.2.3 域自適應與系統辨識方法
6.2.4 模擬與真實結合的混合訓練範式
6.3 資料集與基準測試:衡量靈巧操作能力的標準
6.3.1 靈巧操作資料集的發展脈絡
6.3.2 DexMimicGen:自動化模仿資料生成
6.3.3 靈巧操作基準的設計原則
6.3.4 建構完整的資料集硬體與平臺系統
6.4 靈巧手模擬實踐:本機架設 Isaac Lab 訓練環境
6.4.1 前置準備
6.4.2 系統要求
6.4.3 Isaac Lab 安裝步驟
6.4.4 執行 Isaac Lab 靈巧手強化學習 Demo
6.4.5 常見問題排除
第7 章 模仿學習與強化學習:高效取得操作技能
7.1 模仿學習:從人類示範中快速學習
7.1.1 模仿學習的基本原理與方法
7.1.2 模仿學習的實現方法
7.1.3 模仿學習在靈巧操作中的應用
7.1.4 小結
7.2 強化學習在靈巧操作中的應用
7.2.1 強化學習原理與求解方法
7.2.2 靈巧操作的強化學習方法
7.2.3 小結
7.3 模仿學習和強化學習融合的靈巧操作案例
第8 章 具身智慧靈巧操作模型
8.1 具身智慧靈巧操作基礎模型整理
8.2 基於 Transformer 的 VLA 路線
8.2.1 模型架構:從感知與語言到動作的統一 Transformer
8.2.2 資料來源:真實機器人多工軌跡 + 網際網路級圖文語料
8.2.3 如何訓練:多工行為複製與多源聯合最佳化
8.2.4 如何推理:閉環控制、語義泛化與安全約束
8.2.5 OpenVLA
8.3 以 Diffusion Policy 和 Octo 為代表的擴散式策略網路
8.3.1 為什麼用「擴散」來做靈巧操作策略
8.3.2 Diffusion Policy:靈巧操作導向的「局部」擴散策略
8.3.3 Octo:大規模多模態Transformer + 擴散動作頭的「通用策略」
8.3.4 程式實現與執行方法
8.3.5 擴散策略路線在靈巧操作中的位置
8.4 基於上下文學習的具身智慧靈巧操作模型
8.4.1 為什麼靈巧操作需要「上下文學習」這種新範式
8.4.2 ICRT 解決的核心問題:機器人的「語境適應」難題
8.4.3 資料從哪裡來?大規模多工示範+ 人工擷取的多工場景
8.4.4 模型長什麼樣?多模態編碼 + Transformer 下一個 token 預測
8.4.5 怎麼訓練?長上下文視窗、跨軌跡拼接,以及「只對回答計算loss」
8.4.6 推理是怎麼跑的
8.4.7 它到底表現如何?在未見任務上領先 Octo 和 OpenVLA
8.4.8 這些設計對靈巧操作表示什麼
8.4.9 程式實現與執行方法
8.4.10 技術路線之爭:用Transformer 還是Linear Attention
8.4.11 ICL 正在把「靈巧操作」從「硬體問題」變成「 世界模型問題」
8.5 小結
第9 章 靈巧操作應用
9.1 家庭服務場景下的靈巧操作
9.1.1 家庭環境感知與場景建模
9.1.2 家庭任務決策與動作規劃
9.1.3 抓取執行時的力控回饋閉環機制
9.2 靈巧操作工業場景應用
9.2.1 工業應用場景概述
9.2.2 典型工業裝配應用:軸孔裝配
9.3 EAI for Science
9.3.1 AI for Science 的現狀
9.3.2 科學實驗導向的具身靈巧操作應用方案
參考文獻
序/導讀
前言
本書緣起於我們在長期研究與工程實踐中的強烈共識:具身智慧真正走向規模化落地,繞不開靈巧操作這一核心能力,而其中最具挑戰性,也最具通用價值的部分,正是靈巧手及其背後的系統性操作能力。與感知、導航或語言互動相比,靈巧操作更直接地決定了機器人能否在真實世界中做事,也最容易暴露工程與演算法之間的斷層。本書正是在這一背景下寫作的,試圖系統整理靈巧手從結構設計、硬體實現、控制方法到學習模型的完整技術鏈條,為具身智慧進入可操作、可落地的階段提供一條清晰的路徑。
本書特色
本書的顯著特色是其系統級角度。我們並未將靈巧操作視為單一學科問題,而是將其放在具身智慧整體架構中加以討論,從機械結構、馬達與傳動、電路與通訊,到即時控制、模擬訓練、模仿學習與強化學習,再到應用導向的模型路線選擇,力求呈現一套可以貫通硬體—控制—學習—應用的完整方法論。同時,本書儘量避免停留在抽象演算法或理想化假設上,強調工程可實現性、系統耦合關係及從模擬到現實的關鍵挑戰,使內容既具前沿性,也具可操作性。
本書讀者畫像
本書主要面向三類讀者。
第一類是從事機器人、具身智慧及相關方向研究的研究所學生與科學研究人員,希望在靈巧操作這一關鍵能力上獲得系統而深入的理解。
第二類是工程與產業界讀者,包括機器人公司、自動化與智慧製造領域的工程師,希望在實際產品與系統設計中找到可參考的技術路線與工程經驗。
第三類是對具身智慧未來形態與技術演進感興趣的技術管理者與決策者,本書可作為理解靈巧操作技術系統與產業潛力的技術參考。
寫作分工
本書由多位長期從事具身智慧與機器人研究和工程實踐的作者共同完成。其中,部分作者負責靈巧手機械結構、馬達與硬體系統相關章節,部分作者偏重於控制理論、模擬訓練與學習方法,部分作者負責對前沿模型的路線與應用場景進行系統整理與綜合分析。這樣的分工方式,使本書既能保持技術深度,又能覆蓋靈巧手操作的完整技術版圖。
致謝
本書的完成離不開許多同行與合作夥伴的討論、回饋與支持。感謝在學術研究、工程實踐和產業探索中與我們交流思想、分享經驗的同事與朋友,也感謝相關開放原始碼社群與研究工作為本書提供的重要參考。正是這些持續的探索與碰撞,推動了靈巧手操作這一領域不斷向前發展。
我們希望,這本書不僅能作為技術參考,更能成為讀者進入具身智慧靈巧操作時代的一張地圖。
劉少山
本書緣起於我們在長期研究與工程實踐中的強烈共識:具身智慧真正走向規模化落地,繞不開靈巧操作這一核心能力,而其中最具挑戰性,也最具通用價值的部分,正是靈巧手及其背後的系統性操作能力。與感知、導航或語言互動相比,靈巧操作更直接地決定了機器人能否在真實世界中做事,也最容易暴露工程與演算法之間的斷層。本書正是在這一背景下寫作的,試圖系統整理靈巧手從結構設計、硬體實現、控制方法到學習模型的完整技術鏈條,為具身智慧進入可操作、可落地的階段提供一條清晰的路徑。
本書特色
本書的顯著特色是其系統級角度。我們並未將靈巧操作視為單一學科問題,而是將其放在具身智慧整體架構中加以討論,從機械結構、馬達與傳動、電路與通訊,到即時控制、模擬訓練、模仿學習與強化學習,再到應用導向的模型路線選擇,力求呈現一套可以貫通硬體—控制—學習—應用的完整方法論。同時,本書儘量避免停留在抽象演算法或理想化假設上,強調工程可實現性、系統耦合關係及從模擬到現實的關鍵挑戰,使內容既具前沿性,也具可操作性。
本書讀者畫像
本書主要面向三類讀者。
第一類是從事機器人、具身智慧及相關方向研究的研究所學生與科學研究人員,希望在靈巧操作這一關鍵能力上獲得系統而深入的理解。
第二類是工程與產業界讀者,包括機器人公司、自動化與智慧製造領域的工程師,希望在實際產品與系統設計中找到可參考的技術路線與工程經驗。
第三類是對具身智慧未來形態與技術演進感興趣的技術管理者與決策者,本書可作為理解靈巧操作技術系統與產業潛力的技術參考。
寫作分工
本書由多位長期從事具身智慧與機器人研究和工程實踐的作者共同完成。其中,部分作者負責靈巧手機械結構、馬達與硬體系統相關章節,部分作者偏重於控制理論、模擬訓練與學習方法,部分作者負責對前沿模型的路線與應用場景進行系統整理與綜合分析。這樣的分工方式,使本書既能保持技術深度,又能覆蓋靈巧手操作的完整技術版圖。
致謝
本書的完成離不開許多同行與合作夥伴的討論、回饋與支持。感謝在學術研究、工程實踐和產業探索中與我們交流思想、分享經驗的同事與朋友,也感謝相關開放原始碼社群與研究工作為本書提供的重要參考。正是這些持續的探索與碰撞,推動了靈巧手操作這一領域不斷向前發展。
我們希望,這本書不僅能作為技術參考,更能成為讀者進入具身智慧靈巧操作時代的一張地圖。
劉少山
贈品
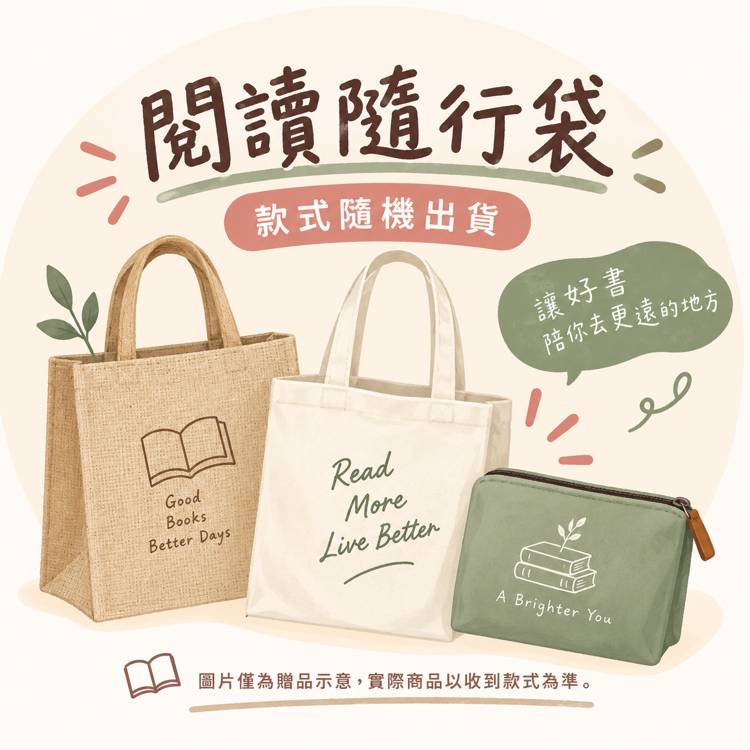
指定商品滿$888即贈 閱讀隨行袋(款式隨機)
凡全站商品單筆訂單滿888元,即送「閱讀隨行袋」1個,款式隨機出貨。(數量有限,送完為止)
※ 海外訂單恕不提供贈品。
贈品已送完
指定商品滿$3500即贈 小編私藏禮
凡週年慶期間指定商品滿3500即贈小編私藏禮一份
※ 海外訂單恕不提供贈品。
贈品已送完
配送方式
-
台灣
- 國內宅配:本島、離島
-
到店取貨:
 不限金額免運費


-
海外
- 國際快遞:全球
-
港澳店取:


詳細資料
詳細資料
-
- 語言
- 中文繁體
- 裝訂
- 紙本平裝
-
- ISBN
- 9786267889954
- 分級
- 普通級
-
- 頁數
- 384
- 商品規格
- 23*17*1.88
-
- 出版地
- 台灣
- 適讀年齡
- 全齡適讀
-
- 注音
- 級別
訂購/退換貨須知
加入金石堂 LINE 官方帳號『完成綁定』,隨時掌握出貨動態:
提醒您!!
金石堂及銀行均不會請您操作ATM! 如接獲電話要求您前往ATM提款機,請不要聽從指示,以免受騙上當!
退換貨須知:
**提醒您,鑑賞期不等於試用期,退回商品須為全新狀態**
-
依據「消費者保護法」第19條及行政院消費者保護處公告之「通訊交易解除權合理例外情事適用準則」,以下商品購買後,除商品本身有瑕疵外,將不提供7天的猶豫期:
- 易於腐敗、保存期限較短或解約時即將逾期。(如:生鮮食品)
- 依消費者要求所為之客製化給付。(客製化商品)
- 報紙、期刊或雜誌。(含MOOK、外文雜誌)
- 經消費者拆封之影音商品或電腦軟體。
- 非以有形媒介提供之數位內容或一經提供即為完成之線上服務,經消費者事先同意始提供。(如:電子書、電子雜誌、下載版軟體、虛擬商品…等)
- 已拆封之個人衛生用品。(如:內衣褲、刮鬍刀、除毛刀…等)
- 若非上列種類商品,均享有到貨7天的猶豫期(含例假日)。
- 辦理退換貨時,商品(組合商品恕無法接受單獨退貨)必須是您收到商品時的原始狀態(包含商品本體、配件、贈品、保證書、所有附隨資料文件及原廠內外包裝…等),請勿直接使用原廠包裝寄送,或於原廠包裝上黏貼紙張或書寫文字。
- 退回商品若無法回復原狀,將請您負擔回復原狀所需費用,嚴重時將影響您的退貨權益。


商品評價
評價規範